新闻动态
news dynamic
news dynamic
发布日期:2026-07-08
天津大学医疗机器人与智能系统研究院开展2026年第十七期研究生阅读报告分享会,4名研究生依次进行了阅读报告分享。
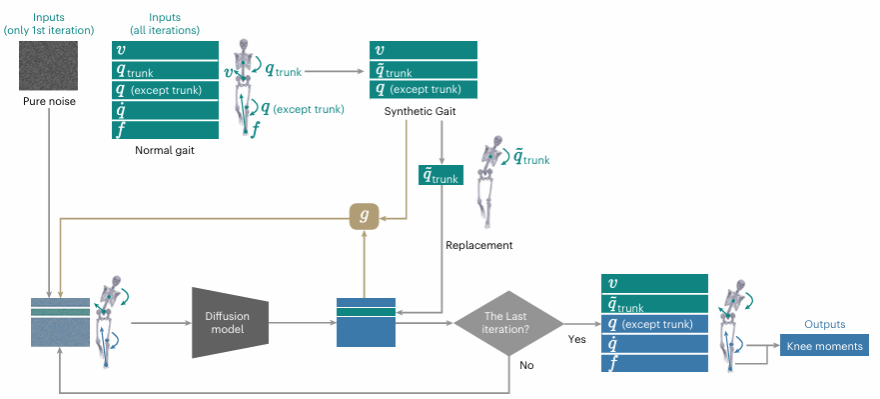
研究院2024级博士研究生范宣泽进行了题为《膝关节周围截骨术前个性化手术规划系统研究》的报告分享。人体步态动力学的精准量化是运动损伤预防、骨关节疾病诊疗、康复方案定制及运动表现提升的核心科学基础。斯坦福大学研究团队提出了GaitDynamics 成式基础模型,依托大规模多源步态数据集开展训练,旨在构建支持灵活输入输出、适配多类临床与运动场景的通用步态动力学分析工具。
该研究的核心创新体现在架构设计、数据规模与任务泛化三个维度。其一,首次将扩散Transformer架构引入步态动力学领域,采用“扩散生成模型 + 力精修模型”的双模块设计,通过修复机制补全缺失的关节运动数据,实现任意组合运动学输入下的地面反作用力高精度估计。其二,模型依托AddBiomechanics数据集训练,在独立测试集与骨关节炎患者群体中仍保持较高预测精度,地反力估计误差低于临床最小可检测变化阈值,整体性能优于现有卷积与循环神经网络模型。其三,模型具备多任务泛化能力,无需额外实验即可预测步态调整对膝关节负荷的影响,也可合成不同跑速下的完整步态动力学参数,为大规模步态优化与临床干预方案筛选提供了高效技术路径。
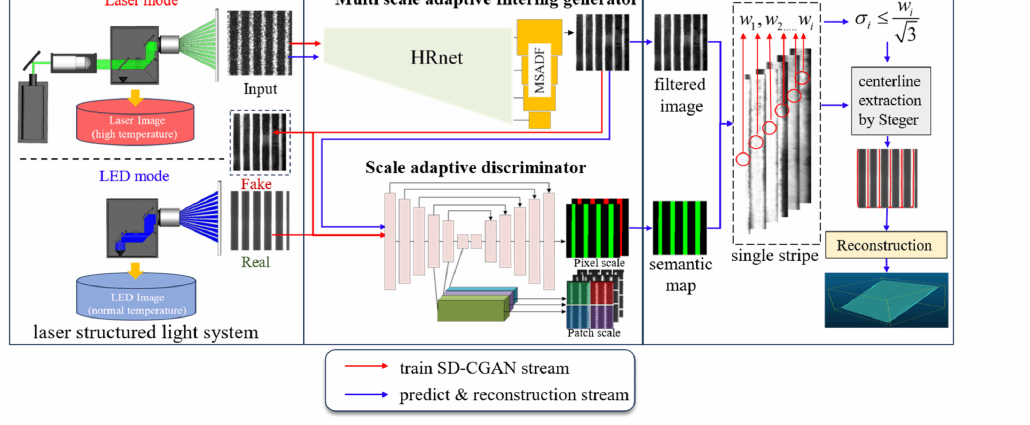
研究院2024级博士研究生张守威分享了论文《Laser structured light 3D profilometry in high-temperature environments with ASD-CGAN speckle denoising》。高温测量时,激光条纹会同时受到散斑噪声和热辐射背景噪声影响,导致条纹边缘模糊、中心线弯曲、错位甚至断裂,进而降低三角重建精度。针对传统滤波依赖经验参数、仿真数据与真实高温噪声分布不一致等问题,作者搭建了激光/蓝光LED复用光路:高温激光条纹作为输入,常温LED条纹作为标签,获得真实成对训练数据。
在算法上,论文提出ASD-CGAN网络,利用HRNet保持条纹细节,在生成器中加入多尺度自适应滤波模块,同时在判别器中加入尺度自适应PatchGAN与语义分割分支,从像素细节到全局结构约束条纹恢复。随后,语义图用于估计各条纹宽度,并自适应初始化Steger算法,实现更稳定的中心线提取。实验中,方法在2015 ℃电子束加热环境下测量钨合金试块,平均误差为0.12 mm,相比未去噪Steger精度提升60.1%。该研究的启发在于:对于术中血液、反光等导致条纹破坏的重建场景,可以尝试通过学习式条纹恢复来提高同名点匹配和三维重建可靠性。
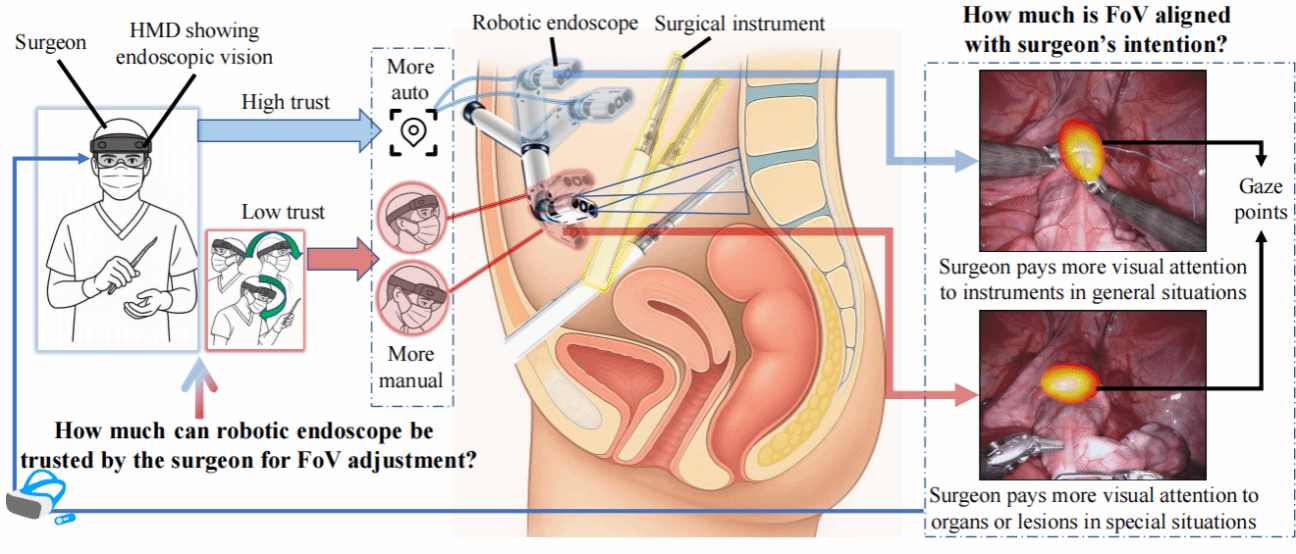
研究院2024级硕士研究生张峰菩围绕《基于人机决策仲裁的内窥镜共享控制方法研究》进行报告分享。前期研究工作主要基于SAC方法进行独立自由度分配的内窥镜视野调节,其中人通过头显的头部追踪负责内窥镜的姿态调节,机器人智能通过视觉伺服方法负责内窥镜位置调节,并且通过人机信任评价模型来兼顾控制系统的对医生的意图契合度与舒适度。
考虑整体研究框架,计划在验证环节采用递进式消融实验,按研究思路分层验证不同模块添加后的作用,需对SAC方法作为最终消融实验中第一层基线模型进行基本的可行性与控制性能验证。实验采用消融形式验证各模块作用,结果表明引入头部追踪可以提升36.3%的意图契合度,所有NASA-TLX指标大幅提升,内窥镜平动频率减小但姿态调节频率较大;引入人机信任评价模型可以进一步提升11.6%的意图契合度,NASA-TLX指标得到了进一步提升,内窥镜的位姿运动有更好的平稳性,既可以让人机协同工作,也可根据需要做出明确分工。研究主线上,提高了语义分割模型对小目标的识别精度与泛化性,完成基本实验验证。
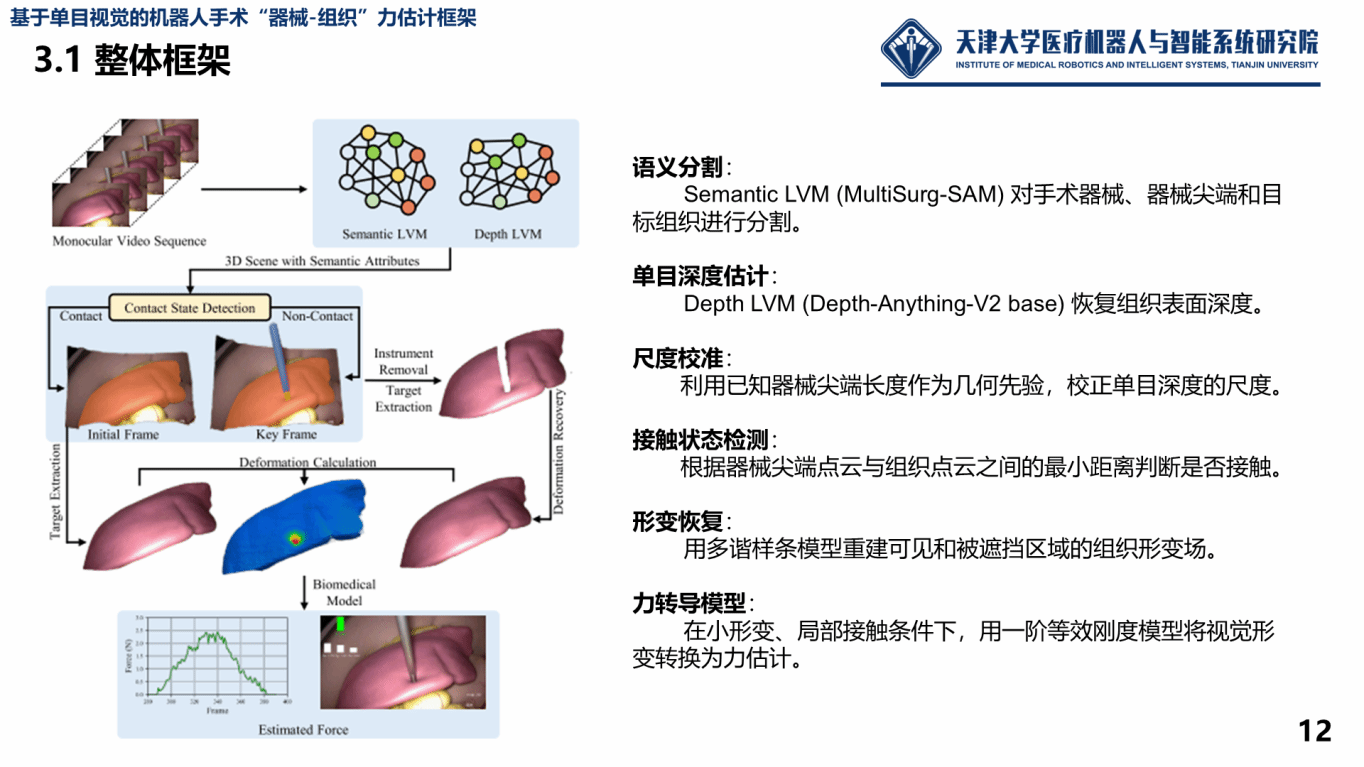
研究院2024级硕士研究生王国维分享了《基于单目视觉的机器人手术“器械-组织”力估计框架》研究。报告首先介绍了两项前沿工作:Forces for free利用视觉从机器人手中估计接触力,T-Rex通过触觉反应式框架提升灵巧操作能力,为力反馈研究提供参考。随后围绕机器人辅助手术中的力感知需求,指出器械末端空间受限、传感器难以布置,而医生反馈、安全监督和具身智能模型训练都需要工具-组织交互力信息。
研究提出在不增加复杂硬件的条件下,利用单目视频恢复组织形变并估计交互力。整体框架包括 MultiSurg-SAM 语义分割、Depth-Anything-V2 单目深度估计、基于器械tip长度的尺度校准、点云最小距离接触检测、多谐样条形变恢复,以及小形变局部接触条件下的一阶等效刚度力转导模型。实验验证了分割和深度估计模块,在 in vivo多孔、单孔和ESD场景中展示视觉适用性,并在ex vivo猪肝拉伸/压缩实验中与六轴力传感器真值对比。结果显示,多孔刚性平台估计更稳定、误差更低,拉伸力预测优于压缩力,适用于压痕小于5 mm的小变形触诊任务。后续将推进遮挡形变真值验证、黏弹性建模、模型轻量化和临床鲁棒性。
文献来源:
[1]Tan T, Van Wouwe T, Werling K F, et al. GaitDynamics: a generative foundation model for analyzing human walking and running[J]. Nature Biomedical Engineering, 2025.
[2]Wang HS , Liu FJ ,Yang JH,et al.In-situ three-dimensional profilometry in high-temperature environment via laser structured light with conditional generative adversarial network-based adaptive speckle denoising[J]. Engineering Applications of Artificial Intelligence, 2026, 174:114527
[3]Forces for free: Vision-based contact force estimation with a compliant hand. Science Robotics, 2025.
[4]Niu D, Liu Z, Wang Z, et al. T-Rex: Tactile-Reactive Dexterous Manipulation. arXiv:2606.17055, 2026.