新闻动态
news dynamic
news dynamic
发布日期:2026-07-23
天津大学医疗机器人与智能系统研究院开展2026年第十八期研究生阅读报告分享会,4名研究生依次进行了阅读报告分享。
研究院2024级博士研究生史梓潭围绕《腹腔镜手术机器人自主切割关键技术研究》进行分享。随着内窥镜、手术机器人及人工智能技术的持续进步,机器人系统正逐渐由传统遥操作模式向更高水平的自主化方向演进。切割作为几乎所有微创手术中最基础且最关键的操作之一,其执行质量直接影响病灶切除完整性、组织功能保护以及术后并发症发生率。当前临床机器人仍高度依赖术者实时操控,医生需要持续完成病灶识别、切割路径规划、器械控制及安全监测等复杂任务,不仅增加了认知负荷,也限制了机器人自主能力的发展。
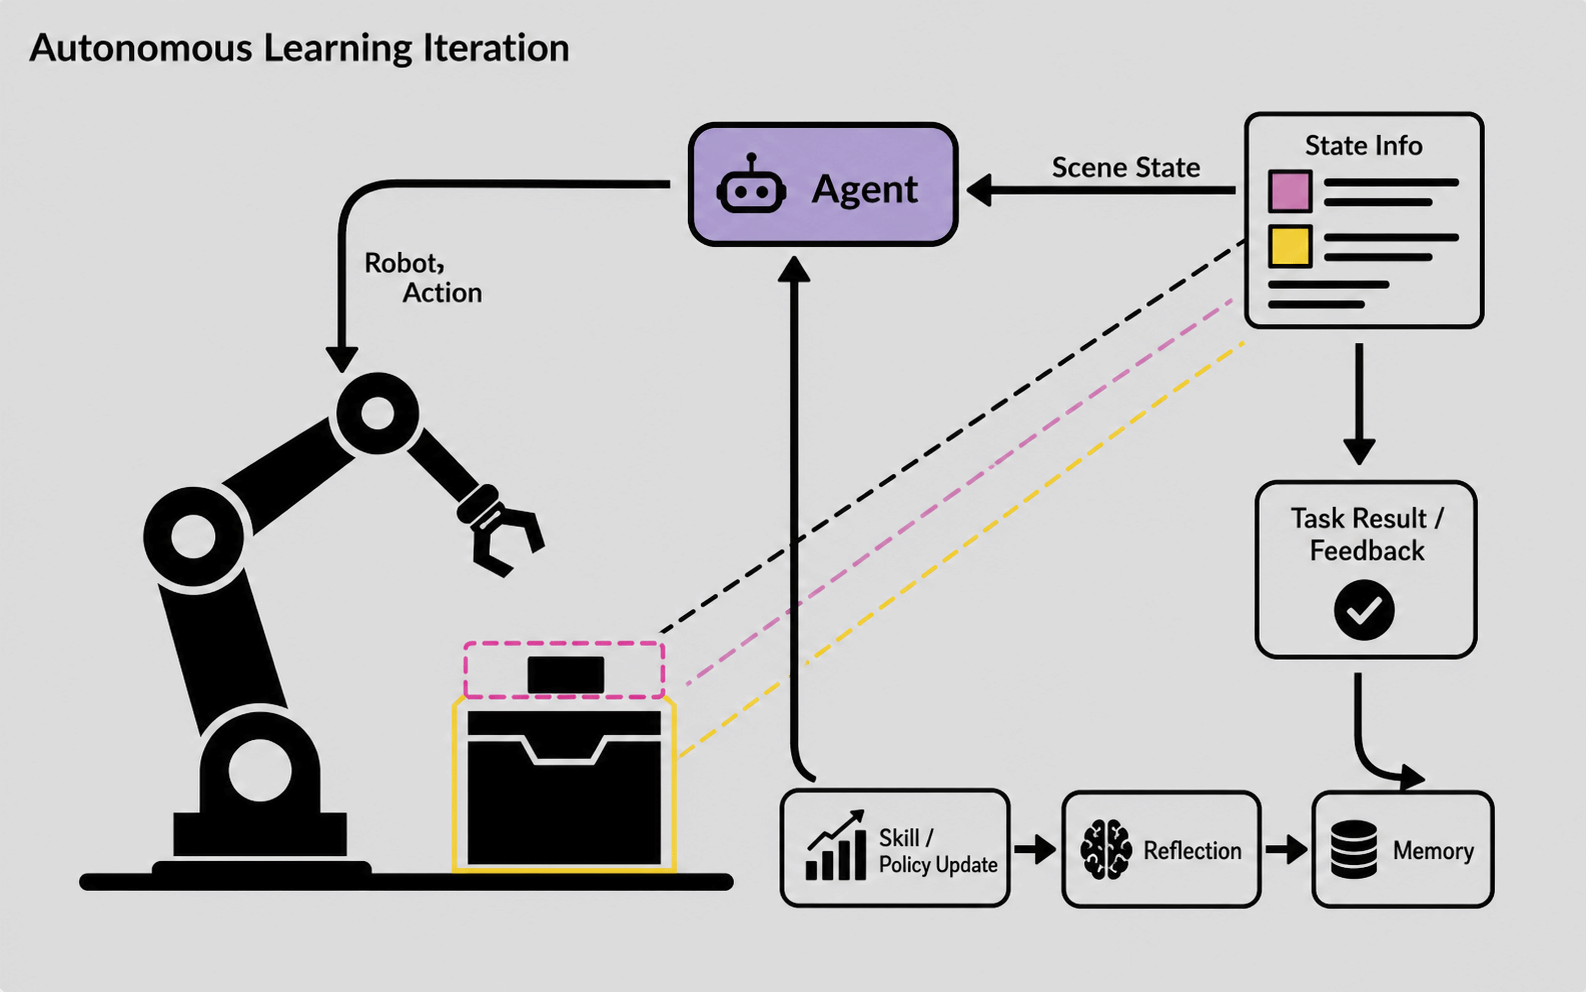
受近年来大语言模型与Agent智能体技术发展的推动,机器人开始具备感知、规划、决策与反思相结合的自主执行能力。Agent能够融合实时视觉信息、机器人状态及历史执行记忆,对当前手术阶段进行持续推理,并动态生成符合安全约束的切割策略,实现从"感知—决策—执行—反馈"的闭环自主控制。相比传统控制方法,其不仅能够适应组织形变和环境变化,还能够在长期任务执行过程中不断修正动作,提高操作稳定性和鲁棒性,为实现更高水平的自主手术提供了新的技术路径。
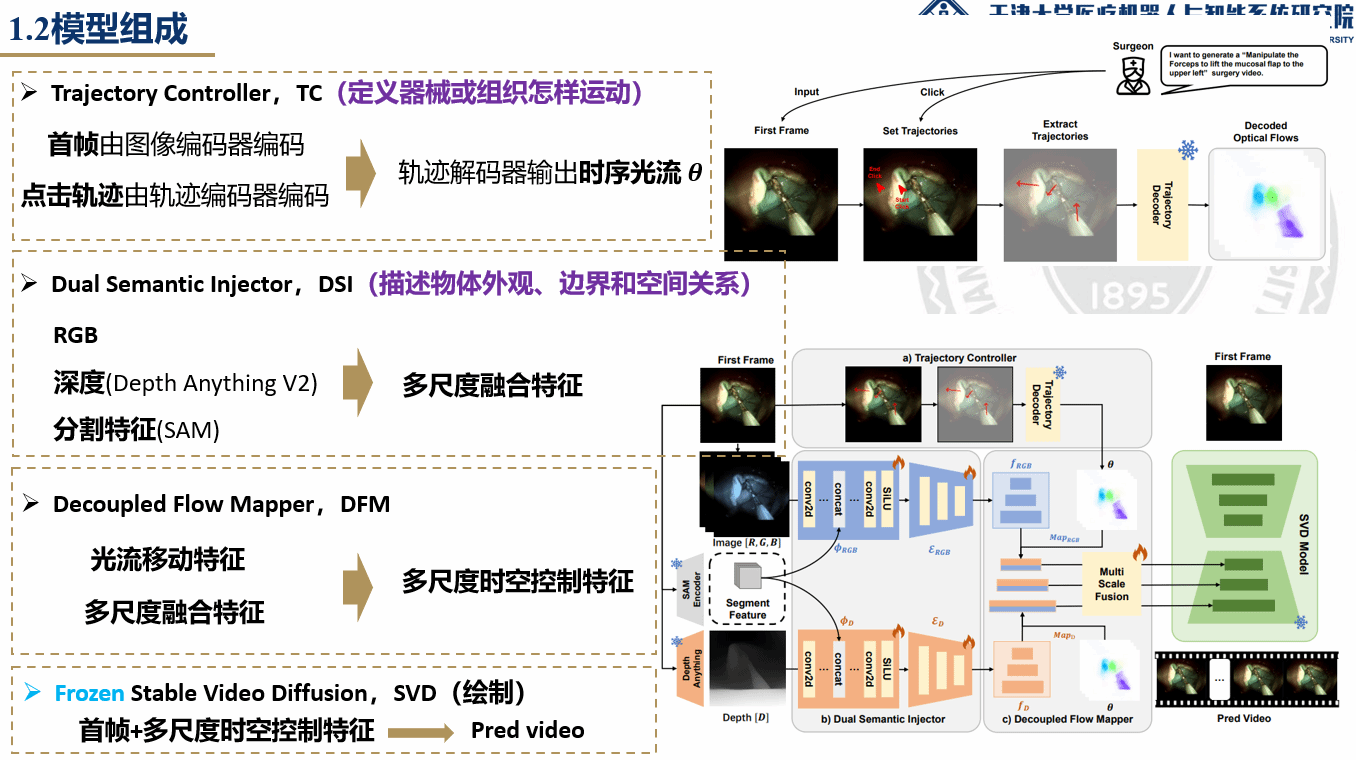
研究院2025级博士研究生文源浩分享了论文《SurgSora: Object-Aware Diffusion Model for Controllable Surgical Video Generation》。医学视频生成通过精准、可控的视觉呈现,在提升手术理解与病理认知方面具有变革性潜力,但现有模型在可控性与真实感上仍存在局限。为弥补这一差距,有文章提出一种运动可控的手术视频生成框架SurgSora,仅需单帧输入与用户可控运动线索即可生成视频。
SurgSora包含三大核心模块,一是双语义注入器(DSI),从输入帧提取目标相关RGB与深度特征,并与分割线索融合,精准捕捉复杂解剖结构的空间细节。二是解耦光流映射器(DFM),在多尺度上将光流与语义‑RGB深度特征融合,增强时序理解与目标空间动力学建模。三是轨迹控制器(TC),支持用户指定运动方向,估计稀疏光流,引导视频生成。融合后的特征作为冻结版Stable Diffusion模型的条件输入,生成真实、时序连贯的手术视频。大量实验表明,SurgSora在可控性与真实感上均优于当前最优方法,在医学教育、训练与科研领域的手术视频生成中极具应用前景。
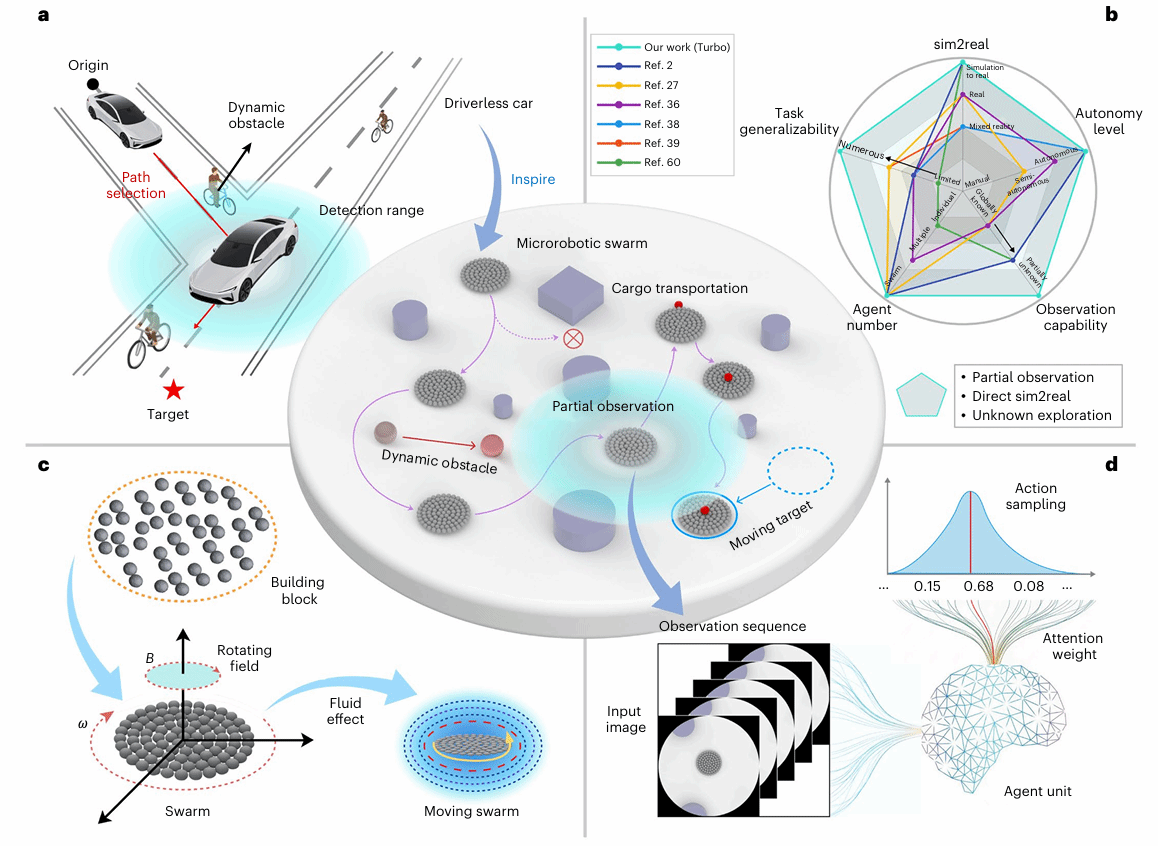
研究院2024级硕士研究生刘博分享了论文《Autonomous navigation of intelligent microrobotic swarms in unknown environments》。微机器人群具有集体协同、形态可重构和尺度小等特点,在靶向递送、医学成像和微创治疗中具有应用潜力。但在真实未知环境中,微机器人群面临局部观测受限、障碍物动态变化、群体形态不稳定、磁场驱动不确定以及仿真到真实迁移困难等问题。传统方法多依赖人工操作或预设路径,难以适应复杂动态场景。
作者提出Turbo框架,将微机器人群导航建模为部分可观测决策问题。系统通过视觉检测模块获得机器人群位置、速度、尺寸、目标位置和附近障碍物信息,并将连续历史观测输入Transformer策略网络。控制器采用PPO强化学习算法,Actor输出磁场控制动作,Critic评估当前策略价值。Turbo的核心是让智能体在“不知道完整环境”的情况下,通过当前观测和历史记忆判断下一步怎么走,Transformer的作用则是从过去一段时间的状态中提取有用信息。在仿真和真实实验中完成的动态避障、悬停、货物运输、移动目标跟踪和短暂视觉丢失恢复等任务结果表明,该方法不仅能在复杂环境中自主接近目标,还能根据障碍物和目标变化动态调整路径。
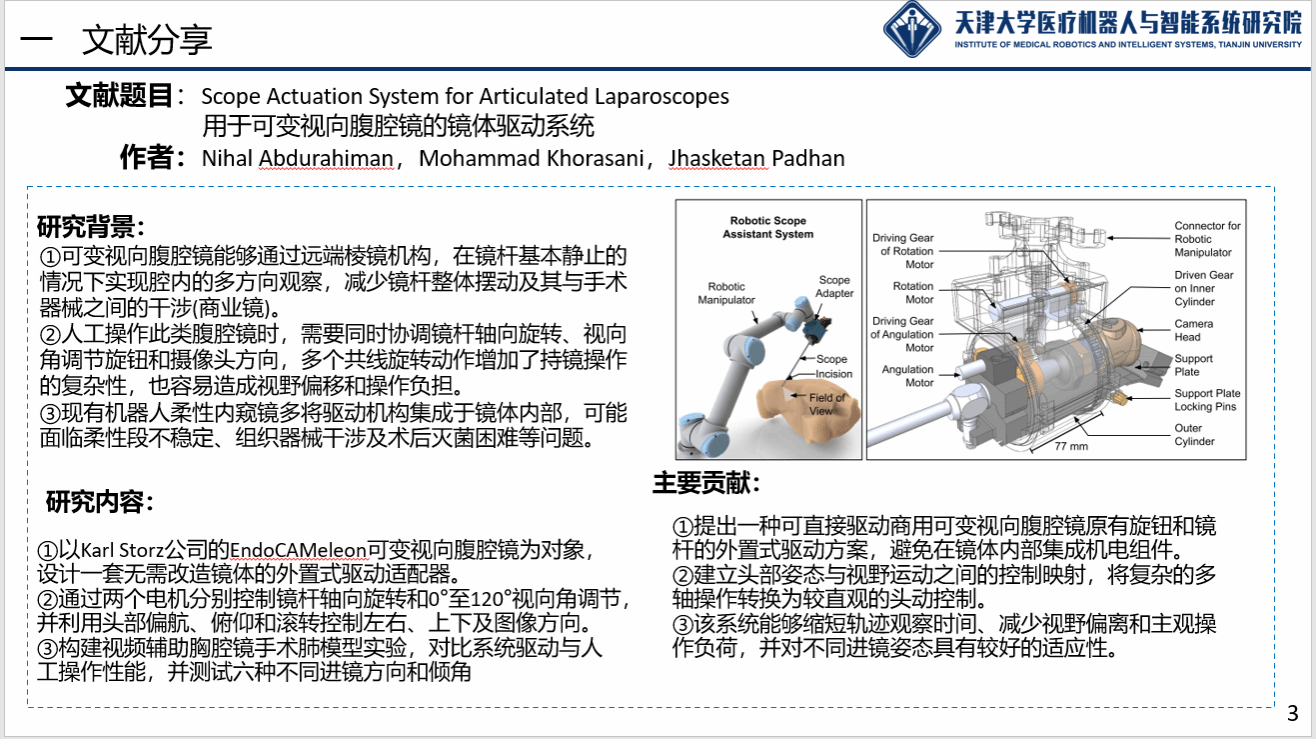
研究院2024级硕士研究生史亚伟进行题为《微创手术持镜助手设计及其控制系统研究》的报告分享。有论文指出,关节式腹腔镜可在镜杆基本不动的情况下改变观察方向,适用于胸腹腔等受限空间;但人工操作需同时协调镜杆轴向旋转、视向角调节和摄像头姿态,控制较为复杂。针对一体化电动关节镜可能存在消毒困难、视野稳定性不足以及弯曲段与组织或器械干涉等问题,作者设计了一套适配商用EndoCAMeleon腹腔镜的外置驱动系统。
该系统利用二自由度适配器控制镜杆轴向旋转和0°~120°视向角调节,并将操作者的头部偏摆和俯仰映射为相应动作,同时根据头部滚转校正视频画面,脚踏离合器用于启停控制。作者还构建视频辅助胸腔镜手术肺模型,邀请受试者在6种镜杆置入姿态下完成闭环轨迹观察任务,并与手动模式进行比较。实验结果表明,电动模式的客观指标和主观评价总体优于手动模式;6种姿态下的偏离时间与次数均显著降低,且不同置入姿态之间无显著差异。整体来看,该系统改善了关节式腹腔镜的操控性能,并验证了不同置入方向下完成术野观察的可行性,但由于样本量较小且仅开展模型实验,仍需进一步通过大样本和真实手术研究验证。
文献来源:
[1]Wu J, Fu R, Fang H, et al. Medical sam adapter: Adapting segment anything model for medical image segmentation[J]. arXiv preprint arXiv:2304.12620, 2023.
[2]Chen, Tong & Yang, Shuya & Wang, Junyi & Bai, Long & Ren, Hongliang & Zhou, Luping. SurgSora: Object-Aware Diffusion Model for Controllable Surgical Video Generation. (2025)
[3]An, X., Luo, S., Zhang, H. et al. Autonomous navigation of intelligent microrobotic swarms in unknown environments. Nat Mach Intell 8, 955–968 (2026).
[4]ABDURAHIMAN N, KHORASANI M, PADHAN J, et al. Scope actuation system for articulated laparoscopes[J]. Surgical Endoscopy, 2023, 37(3): 2404-2413.